


9月26日,记者从重庆脑与智能科学中心获悉,近日,该中心智能认知研究部的研究工作“RoboThink:Training-Free VLM Planning for Long-Horizon Robotic Manipulation via Spatial-Aware Chain-of-Thought and Self-Correction”被CCFA类期刊《中国科学:信息科学》(SCIENCE CHINA Information Sciences,SCIS)接收。该研究由高新波教授与冷佳旭副教授共同指导完成,聚焦机器人长程复杂操作场景下的感知与规划难题。这是“经开科研团队”在机器人智能操作与视觉语言模型规划领域取得的又一重要进展。
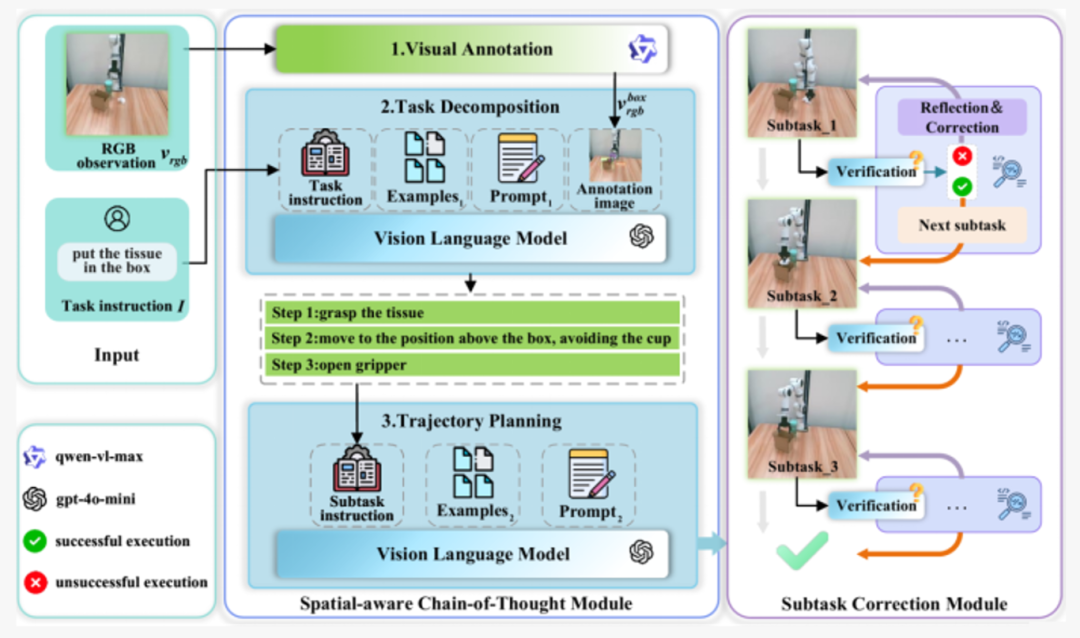
机器人操作方法RoboThink整体框架示意图
机器人操作技术是人机交互与智能作业领域的核心研究方向,在家庭服务、工业运维等场景具备广阔的应用前景。“经开科研团队”介绍,当前机器人操作在简单任务中已取得令人瞩目的成果,但在长程和复杂任务环境中仍面临挑战。近年来,研究者尝试引入大语言模型(Large Language Model,LLM)对任务进行分解,在一定程度上缓解了上述问题,但仍存在两个关键局限:一是在复杂环境中,物体种类的多样性、遮挡以及环境扰动会影响机器人感知与规划的可靠性;二是多步骤任务的串行执行容易受到中间环节错误的级联影响,从而降低整体任务的完成率。
针对上述挑战,“经开科研团队”受到人类认知机制的启发,使机器人能够理解物体之间的空间关系,从而实现避障规划,并通过动态恢复机制应对执行过程中的错误,以提升操作任务的鲁棒性。基于此,该团队提出RoboThink,一种由视觉语言模型(Vision-Language Model,VLM)驱动的机器人操作框架,用于实现空间推理与错误纠正。
具体而言,RoboThink首先引入空间感知思维链,将物体位置、朝向、可操作区域及相互约束等空间信息嵌入推理过程,使视觉语言模型在任务分解与动作规划中具备更强的空间感知能力。同时,该框架引入自校正机制,在任务执行过程中对中间结果进行监测与反思,当出现错误或环境变化时动态调整规划,从而减少串行执行中的级联失败。由于采用免训练设计,RoboThink可直接依托现有视觉语言模型进行部署,降低额外训练与迁移成本。
据介绍,该研究成果可有效提升经开科研团队“慧心极目・明眼快手”机器人操作平台在长程任务、多物体操作等复杂场景下的操作鲁棒性与环境适配能力,为机器人长程复杂操作提供了新的技术路径。经开科研团队表示,将继续围绕机器人感知、规划与操作等方向开展攻关,推动相关成果在家庭服务、工业运维等真实开放环境中落地应用。
重庆经济技术开发区管理委员会出品
版权声明:除原创内容及特别说明之外,推送稿件文字及图片均来自网络及各大主流媒体。版权归原作者所有。如认为内容侵权,请联系我们删除。


